

三维激光切割异形管件中的离线编程应用

异形管件的切割加工中,孔位与切口往往分布在弯曲管壁的不同朝向,装夹找正和程序编制占用不少准备时间。斯塔克机器人在三维激光切割设备的应用中,将离线编程引入异形管件加工流程,尝试减少设备停机等待,让切割路径的准备工作在设备之外完成。
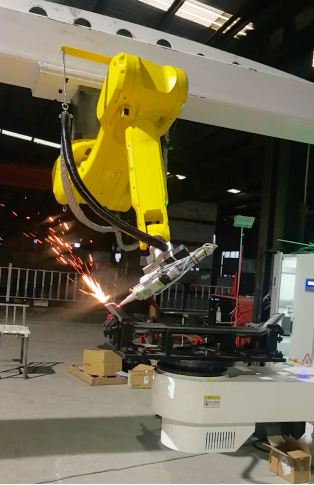
离线编程的基本思路是在计算机中建立管件模型与设备运动模型,提前规划切割头姿态和运动轨迹,再将生成的程序导入设备执行。对于异形管件而言,管壁法向随曲面连续变化,切割头需要沿空间曲线调整角度,若在机床上逐点示教,耗时且占用设备。通过离线编程,编程人员可以在软件环境中观察切割头与管件的相对位置,检查是否存在干涉,调整进入和退出路径,使实际加工时的运动更为顺畅。斯塔克机器人在设备交付中配合离线编程软件的使用,帮助客户将管件模型数据转化为可执行的切割程序。
异形管件规格多样,同一类管件的弯曲半径、截面尺寸和孔位布置常因产品型号而异。离线编程的另一项便利在于产品切换时的程序调整,修改模型或参数后重新生成路径,无需在机床上反复试切。对于多品种、中小批量的管件生产,这种准备方式有助于缩短换产时间,也让机床的切割时间得到更充分的利用。当然,离线编程生成的程序仍需与实机状态匹配,装夹定位的偏差、管件回弹等因素都可能影响切割位置,因此在首件加工时进行核对与微调仍是必要的环节。
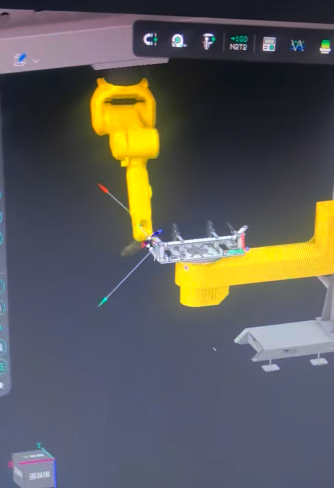
斯塔克机器人在设备集成中关注离线编程与设备控制的衔接,力求模型数据、程序文件与实际运动之间保持一致。异形管件的加工需求各不相同,离线编程并非万能,但在空间曲线孔位、多角度切口及柔性化换产方面,它与三维激光切割配合使用,提供了一种值得考虑的路径。斯塔克机器人将继续围绕管件加工的实际问题,完善设备与编程环节的配合,为异形管件制造提供更多可落地的选择。
下一篇:已经是最后一篇了
上一篇:三维激光切割技术在钣金件加工中的应用


